
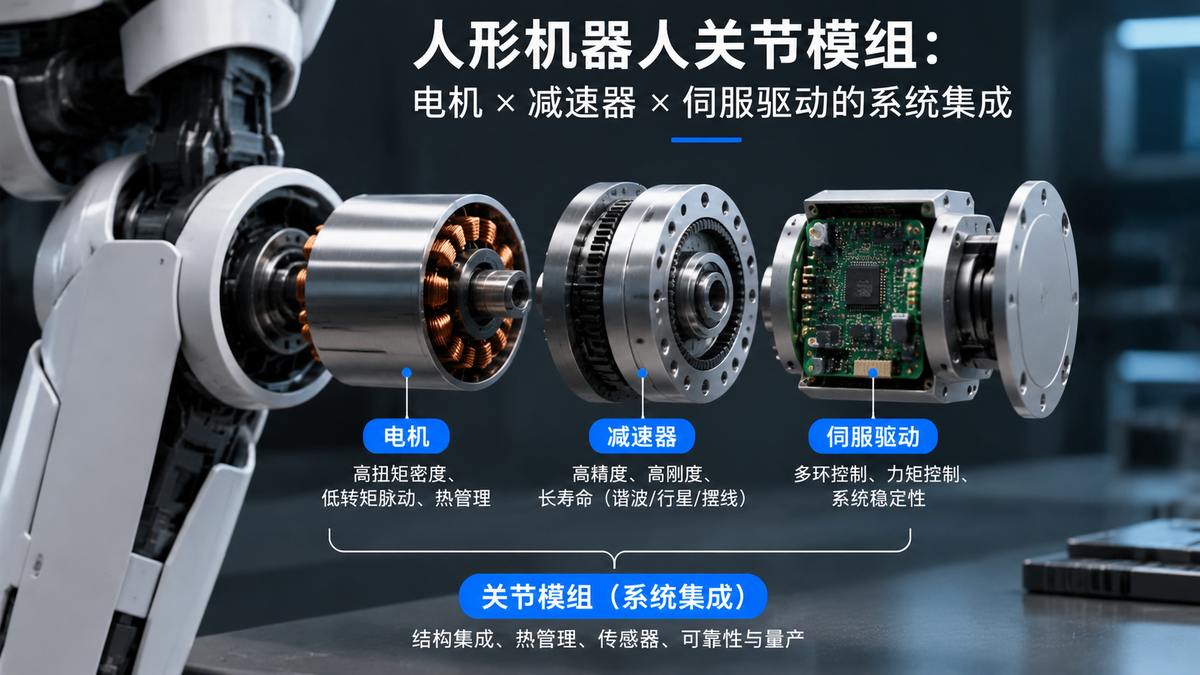
人形机器人关节模组拆开看是三样东西的融合,电机、减速器、伺服驱动。拆开之后问题就来了,做电机的、做减速器的、做驱动器的,分属三个专业方向,各有技术体系和人才来源,关节模组的研发岗位稀缺,稀缺的根源不在某个专业深度,而在三个专业的接缝处,电磁设计的人未必懂柔轮疲劳,齿形设计的人未必懂多环控制整定,能把三者缝成一个模组的人,市场上没有现成储备。
电机、减速器、驱动控制三个核心方向加一个系统集成方向,各自的能力模型、评估追问、人才从哪找。讲之前先把一个决定因素放前面,技术路线。
一、技术路线决定人才结构
当前关节模组常见的两类技术路线,对人才结构的要求不同。
准直驱路线。通常采用高扭矩密度电机配合低减速比传动,典型方案如高扭矩电机加8比1左右的行星减速器,重点追求反驱性、低机械阻抗和动态响应。注意三个容易说错的点,低减速比不等于没有减速器;减速器并不因此宽松,低背隙、低摩擦、抗冲击和扭转刚度仍然是硬要求,只是电机的负载份额更大;三者的权重是协同优化出来的,不能凭路线就说哪个岗位最重要。对电机而言,持续扭矩密度和热设计是核心;对驱动控制而言,电流响应、力矩估算和关节级力控的重要性通常更突出。
高减速比路线。通常采用谐波减速器配合中小型电机,减速比高、结构紧凑、传动精度好,适合对尺寸和定位性能要求高的关节。难点在传动的摩擦、迟滞、扭转刚度和长期精度保持,这些因素影响关节的反驱性和力控表现,但解法是多元的,机械设计、传感器配置、传动模型辨识和控制补偿共同作用,不是"靠算法补偿"一句话能概括的。
两条路线没有绝对优劣,产品的负载、速度、成本目标决定取舍,行业现状是不同路线围绕扭矩密度、传动效率、力控和成本持续优化,远未收敛。
还有第三个判断容易被忽略,减速器不能只看谐波和行星两类。不同关节位置的要求差异很大,髋、膝、踝的承载和冲击与手臂关节完全不同,可能采用谐波、行星、摆线针轮等不同传动方案。谐波侧的核心是柔轮、刚轮、波发生器、齿形和疲劳寿命;行星侧是齿轮精度、多级传动、齿隙、刚度和噪声;摆线侧是针齿啮合、偏心机构、接触应力和传动误差。不建议把所有传动工程师归入一个"减速器岗"笼统招聘,按传动方案定画像。
二、电机岗,持续扭矩密度与热设计
关节电机的主流方案是无框力矩电机。先做一个概念区分,无框(Frameless)说的是机械结构形式,通常以独立的定子和转子组件交付;力矩电机说的是电磁设计特征,强调低速大扭矩输出。两者经常结合使用,但不是同义词,面试里把两个概念混为一谈的候选人,对器件的理解要打个问号。
评估从单一峰值扭矩扩展到三个指标。第一,峰值扭矩和持续扭矩分开问,峰值扭矩能撑多久,额定工况的持续扭矩多少,不同工作周期下RMS电流怎么算,密闭关节结构里的温升怎么控,连续运行有没有热饱和,真正值钱的扭矩密度,是在明确的温度、转速、冷却和工作周期条件下测出来的,拿峰值扭矩除以重量就喊高密度的,参数没带条件。第二,热路径,无框电机没有自己的完整外壳和轴承结构,直接嵌进关节,关节壳体、安装方式和散热设计都影响最终表现,答得出电磁热耦合和结构协同的,才做过关节电机的集成设计。第三,齿槽转矩和转矩脉动分开,齿槽转矩来自永磁体和定子槽的磁场作用,转矩脉动还可能来自电流谐波、反电动势、控制策略和磁路不对称,面试问"你们怎么分别测量空载齿槽转矩和带载转矩脉动,设计阶段做过哪些抑制,对低速运行和力控表现产生了什么影响",比笼统问"齿槽转矩怎么平衡"更能验证设计经验。
人才来源,工业伺服电机企业的资深电磁工程师是主要池,重点关注具备高扭矩密度设计、低速运行优化和量产验证经验的人选,从伺服转关节,目标函数从转速和效率换成扭矩密度和转矩脉动,功底迁移快但直觉要重建;汽车EPS电机团队是好来源,功率密度、成本和可靠性的经验接近关节的需求;协作机器人厂商的电机团队直接对口,池子小、抢得凶。
三、减速器岗,精度保持与疲劳寿命
谐波减速器是关节传动系统中技术积累要求较高的部件之一,设计、加工和长期可靠性验证都有较高门槛,但电机电磁、驱动控制、系统集成各有壁垒,不必给某个部件排绝对名次。这个岗位最容易看错的一点,把出厂精度等级当核心指标。出厂精度谁家都能做标,真正难的是精度保持,跑过大量循环之后,背隙和传动精度衰减到什么程度。
评估按四个维度展开。
| 评估方向 | 关键能力 | 面试核验 |
|---|---|---|
| 传动精度 | 回差、传动误差、重复定位精度 | 空载与负载下的精度表现 |
| 刚度特性 | 扭转刚度、负载变形 | 不同载荷下的刚度曲线 |
| 疲劳寿命 | 柔轮疲劳、接触疲劳、磨损 | 失效模式和寿命测试方法 |
| 长期性能 | 精度衰减、效率变化、摩擦变化 | 寿命前后的性能对比数据 |
新增一道关键面试题,"减速器运行一段时间后,精度、回差和传动效率发生了什么变化?你们怎么判断是材料疲劳、齿面磨损还是润滑问题?"这比问"做过多少小时寿命测试"更能区分设计人员和测试执行人员,能讲出齿根应力集中、筒体弯曲应力、装配应力和循环载荷的耦合分析,以及润滑磨损对衰减曲线的影响的,是拿寿命当过课题的人。行星和摆线方向的评估维度类似,按各自的失效机理调整追问。
人才来源,谐波减速器厂商的研发团队是主池,这个池子在机器人热潮里被反复抽,流动率高;精密行星减速器企业的工程师有迁移价值,齿轮设计、刚度和传动误差的经验通用,按方向核;精密齿轮和机床行业的资深工程师是相邻池,齿形和工艺功底迁移性好,柔轮这类薄壁件的特殊性要补课。
四、驱动控制岗,从伺服整定到关节力控
这一节要先纠正一个常见的推导,电流环带宽高,不等于关节输出端的力控好。关节控制是多层结构,电流环只是内环,输出端力矩还受减速器弹性、摩擦、传动误差、传感器和控制延迟的影响。评估按四项能力展开。
| 能力 | 主要评估内容 |
|---|---|
| 电机控制 | FOC、电流采样、PWM、编码器反馈 |
| 多环控制 | 电流环、速度环、位置环的整定与协调 |
| 关节力控 | 力矩估算、输出端力矩控制、摩擦补偿 |
| 系统稳定性 | 机械谐振、延迟、滤波、控制稳定性 |
面试三问,层层加码。第一问,"电流环、速度环、位置环分别怎么整定,环路之间怎么协调?"验证基础伺服功底。第二问,"减速器的摩擦、迟滞和弹性变形怎么影响输出端力矩控制,你做过哪些补偿?"验证关节场景的控制能力。第三问,"你们的关节在低速小力矩输出时出过什么控制问题,最终是靠电机设计、传感器配置还是算法补偿解决的?"这一问最能区分普通伺服工程师和真做过关节驱动的人。
双编码器方案值得问,但别当成标准配置追问。电机端加输出端编码器,利用两侧角度差估计传动变形和传动误差,在关节力控里价值明确,但业界方案不止一种,力矩传感器、电流加动力学模型估算、输出端编码器补偿,各有取舍。面试问法,"为什么采用双编码器?分别测什么?两侧角度差怎么用?如果不用输出端编码器,还有哪些力矩估算方案?"答得出方案间取舍的,是真做过这一层设计的人。
人才来源,工业伺服和驱动器厂商的控制团队是主池;协作机器人厂商的驱动团队直接对口但存量有限;无人机电调企业降一档看,FOC、小型化和散热的经验可迁移,但电调场景偏高速驱动,和关节的低速、高扭矩、精细力控、负载侧反馈差距真实,适合进驱动开发的相邻人才池,不宜直接当关节驱动负责人的优先人选。
五、关节系统集成岗,把部件性能变成模组性能
文章开头说关节是三个专业的融合,但部件拼得好不等于模组好,电机、减速器、驱动器组合之后出现的系统问题,需要一个专门的岗位认领,电机与减速器的匹配是否满足目标输出扭矩和转速;轴承、壳体和传动结构怎么布置;关节运行时的热量怎么传导散出;编码器、制动器、力矩传感器怎么集成;机械间隙、同轴度和装配误差怎么控;模组的重量、体积、噪声、效率和可靠性怎么平衡;试制问题怎么转化为量产工艺和质量标准。再强调一遍前面的细节,无框电机本身不提供完整的轴承、外壳和反馈结构,这些要由关节设计方完成,系统集成工程师需要扎实的机电一体化背景,这不是把采购的部件拧在一起的活。
面试一道题区分系统集成人才和部件选型人员,"你负责过的关节模组,电机、减速器、驱动器分别由谁提供?你本人负责哪些接口?模组整机的扭矩、效率、温升、寿命和重量指标由谁最终负责?"答得出"指标由我背、接口归我定、部件方我管"的,是系统负责人;答出"我们选了某某品牌的电机和减速器"的,是选型工程师,两种都有用,岗位和定价不同。
人才来源,协作机器人关节模组团队、人形机器人执行器团队、外骨骼和医疗机器人关节团队、工业机器人伺服执行机构团队,外骨骼方向值得单独留意,反驱性、柔顺控制和低速力矩控制的经验和准直驱关节高度相关。
六、面试追问与取舍场景
按岗位核的追问表。
| 面试问题 | 岗位 | 验证点 |
|---|---|---|
| 持续扭矩密度多少,带什么温度和工作周期条件 | 电机 | 电磁热耦合设计实绩 |
| 空载齿槽转矩和带载转矩脉动怎么分别测量和抑制 | 电机 | 低速力控导向的设计深度 |
| 寿命测试后精度、回差、效率怎么变化,失效归因怎么判断 | 减速器 | 疲劳设计与长期性能 |
| 低速小力矩输出的控制问题怎么解决的 | 驱动 | 关节级调试经验 |
| 模组整机指标谁负责,你管过哪些接口 | 系统 | 系统集成责任边界 |
| 模组量产过没有,一致性怎么控 | 系统 | 量产工程能力 |
一家人形机器人公司组建关节研发团队,定了高减速比路线,谐波外采。三个候选人竞争研发负责人。
甲,头部伺服电机企业资深电磁工程师,电机设计功底三人最深。短板,没做过关节系统,减速器选型、模组集成、力控需求只在协作接口上接触过。
乙,谐波减速器厂商研发主管,传动功底扎实。短板,公司谐波外采,乙的核心能力不是这个岗位要的;而且他在减速器厂是部件思维,关节系统的视角没建立过。
丙,协作机器人公司关节模组研发骨干,三个部件都摸过,系统集成经验三人最完整。短板,单项深度都差一截,电磁靠供应商配合,减速器靠采购选型,驱动整定做过但算法靠自研团队。
约束条件,谐波外采已定,电机和驱动自研,模组两年内要过量产关。
这个约束下,组织配置的合理结构是单一系统责任人,丙任关节模组系统负责人,对模组的系统指标和最终交付负责,模组重量超标、温升不达标、部件间接口扯皮,最终拍板权和责任在他;甲任电机方向负责人,对电机子系统的技术指标负责;驱动控制设独立负责人或先由丙代管、明确到岗期限。三方可以共享量产目标,但最终责任人不设两个,出了"电机温升不达标但系统要求改结构"这种跨边界争议,谁拍板要事先写清,否则双线共背指标的配置三个月内必乱。
乙在这个结构里不是完全没有位置,谐波外采的前提下,供应商技术管理,选型、技术规格定义、来料质量、联合寿命验证,需要懂行的人,乙可以承担这个角色;如果企业已有成熟的供应商管理团队,这个编制也可以省。
这家企业的最终配置,丙任系统负责人,甲任电机负责人,驱动控制负责人三个月内到岗,乙以顾问身份参与减速器供应商的技术规格评审。这个解法的风险同样摆在明处,丙的单项深度短板要靠两位子系统负责人补,他能不能管住比自己深的人,面试里核过他带外部供应商和跨专业协作的经历,这是系统负责人岗位真正的胜任力,比懂电磁更要紧。
七、人才来源,按岗位对应
| 人才来源 | 适合岗位 | 迁移价值与风险 |
|---|---|---|
| 工业伺服电机企业 | 电机、驱动 | 电磁设计和伺服控制基础好,需补关节力控场景 |
| 汽车EPS电机团队 | 电机 | 功率密度、成本控制、可靠性经验有价值 |
| 谐波减速器厂商 | 减速器(谐波) | 传动设计、精度保持、疲劳寿命直接对口 |
| 精密行星减速器企业 | 减速器(行星) | 齿轮精度、刚度、传动误差经验可迁移 |
| 协作机器人厂商 | 系统集成、驱动、电机 | 有实际模组开发经验,要核单项深度 |
| 人形机器人执行器团队 | 系统、全岗位 | 技术路线接近,重点核量产经验 |
| 外骨骼及医疗机器人企业 | 准直驱、力控、系统 | 反驱性、柔顺控制、低速力矩经验高度相关 |
| 无人机电调企业 | 驱动 | FOC和小型化可迁移,关节级力控需补课 |
寻访策略上值得强调一句,不要只从机器人企业找关节工程师。这个岗位是典型的跨行业融合岗,有价值的人才分布在工业自动化、汽车零部件、精密传动、伺服驱动、外骨骼等多个行业,先按能力拆解画像,再按技术迁移成本筛选,而不是按候选人原公司的行业标签筛选。
八、常见误区
"招三个行业的顶尖专家拼一个团队就行。"接缝处的系统能力没人认领,三个最优部件拼不出最优模组,系统集成岗是粘合剂,不是奢侈品。
"扭矩密度只看宣传参数。"峰值和持续是两回事,散热条件和工作周期决定持续值,问参数必须带条件。
"谐波精度等级高就是好关节。"精度保持比出厂精度值钱,衰减曲线才是体检报告;而且不同关节位置可能适用不同传动方案,谐波不是统一答案。
"驱动整定工业伺服经验直接平移。"多环协调是共同底子,关节力控和系统稳定性是增量能力,做过通用伺服的人要补这一课。
"部件专家自然升级成系统负责人。"甲在案例里就是例子,单项最深的人带团队要补管理和跨专业翻译的课,系统负责人常常另有其人。
"系统集成就是装配集成。"无框电机的轴承、壳体、反馈结构都要关节方设计,机电一体化的设计含量不低于任何一个部件岗。
结语
这篇文章真正想留下的判断有三个,关节研发必须按技术路线倒推人才画像;部件设计经验和系统集成经验不能混为一谈;单项技术最强的人不一定是最适合当负责人的人。再往深说一层,一体化关节真正的研发难点,不是把三个部件分别做到最好,而是让电机、传动、驱动、传感和结构在同一个性能目标下协同工作,并且能够稳定量产,找人的时候盯住"协同"和"量产"这两个词,比盯住任何单项参数都接近这个岗位的本质。
如果你的关节团队正在组建,可以把岗位情况发给我们做一次评估。
FAQ
伺服电机工程师转关节电机,补课成本在哪?
在目标函数转换,伺服优化转速和效率,关节优化持续扭矩密度和转矩脉动,磁路设计的取舍逻辑反过来。功底迁移快,但要重建"低速大扭矩加脉动抑制"的设计直觉,判断标志是他开口从转速换成扭矩,主动追问温升条件、RMS电流和退磁裕量。
谐波、行星、摆线的传动人才怎么按岗位分?
齿形和精密加工的功底通用,但三者的核心难题不同,谐波在柔轮疲劳和精度保持,行星在多级刚度和噪音,摆线在针齿啮合和接触应力。按传动方案定画像,别按"减速器"三个字笼统招,膝踝大负载关节和手臂关节的方案选择本来就不一样。
关节研发负责人必须三头都强吗?
不必须。系统理解加单点深度的组合可以带团队,电磁、传动、控制各配骨干,负责人负责系统取舍和跨专业翻译。三头全强的人是稀缺品,等他的成本是产品窗口期;关键是配好结构后,系统指标要有唯一的责任人。
资料来源
- 《Frameless Motor技术说明》(无框电机结构、扭矩密度与集成设计),TQ-RoboDrive。https://www.tq-group.com/en/products/tq-robodrive/technology-expertise/frameless-pioneer/
- 《What Is a Frameless Motor》(定子、转子、轴承及反馈系统的集成边界),Kollmorgen。https://www.kollmorgen.com/en-us/products/motors/technologies-explained/what-is-a-frameless-motor
- 《Quasi-Direct Drive Actuation研究》(准直驱结构、低减速比、反驱性与动态响应),PubMed Central。https://pmc.ncbi.nlm.nih.gov/articles/PMC7971415/
- 《谐波减速器柔轮疲劳研究》(齿根应力集中、筒体弯曲应力、装配应力与循环载荷),Sensors(MDPI),2026。https://www.mdpi.com/1424-8220/26/13/4204
- 《基于负载侧编码器的关节力矩控制研究》(输出端编码器、传动误差与力矩控制),J-STAGE。https://www.jstage.jst.go.jp/article/ieejjia/8/1/8_75/_article
- 《谐波减速器关节的柔顺运动控制研究》(非线性刚度、迟滞与摩擦对关节动态响应的影响),Intelligent Robotics Journal。https://iroboticsjournal.org/index.php/irobotics/article/view/186